COMANDARE GLI INVERTERS IN PROFINET:
STANDARD TELEGRAM 1

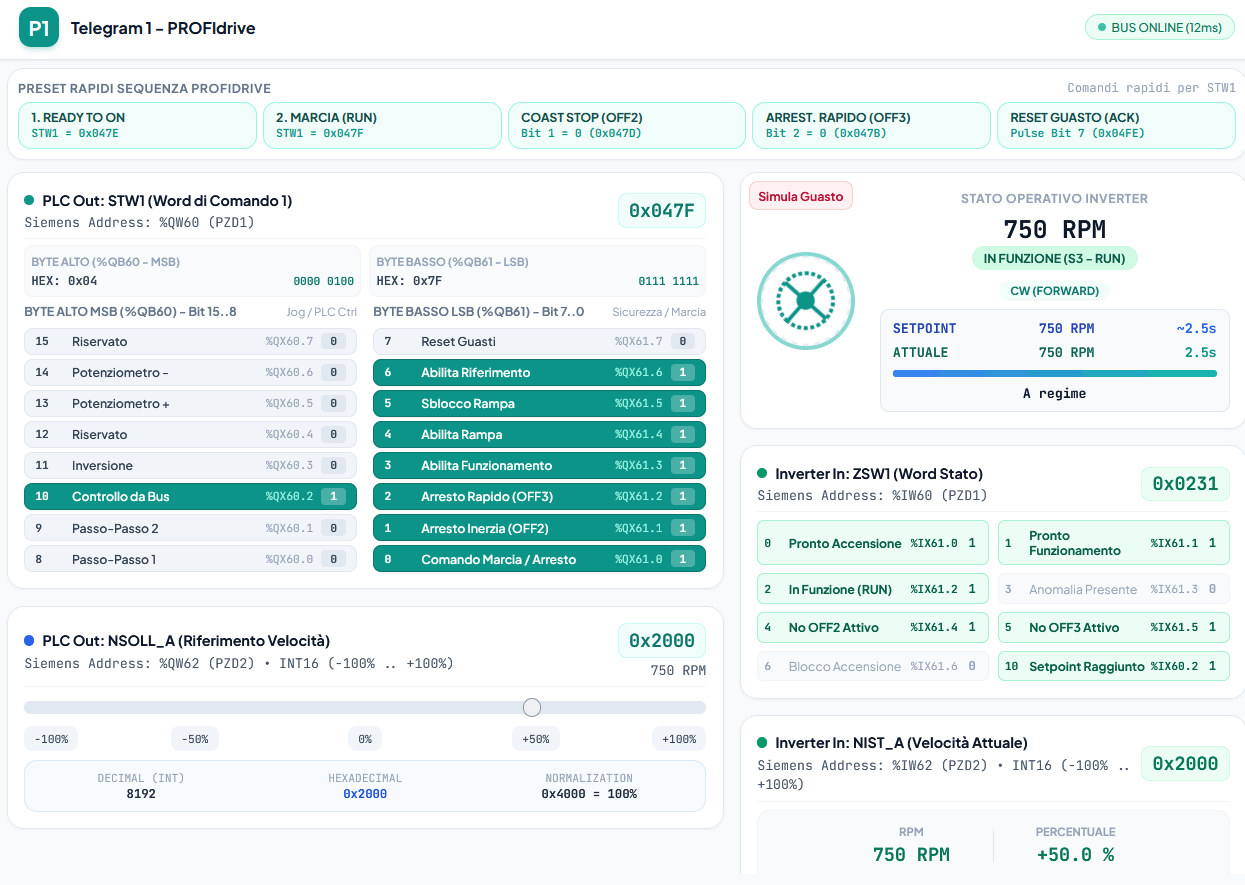
Schermata del simulatore di profinet

Autore: Luciano Guida, Automation Engineer.

Data aggiornamento: ottobre 2026.

Benvenuto in questa lezione dedicata al mondo della rete ProfiNET, in particolare all’utilizzo di questa per comandare e controllare gli inverters delle diverse marche.

Oggi impariamo come funziona il telegramma standard 1, e lo facciamo anche avvalendoci del simulatore interattivo Profinet disponibile su questa pagina.

Novità automazione e plc

1. La rete ProfiNET, standard per eccellenza nel controllo di processo.

Nella lezione introduttiva dedicata alla rete Profinet, abbiamo conosciuto questa rete, e ci siamo fatti un’idea precisa di quanto essa sia performante e comoda da utilizzare, dato che sfrutta come mezzo fisico la rete Ethernet.

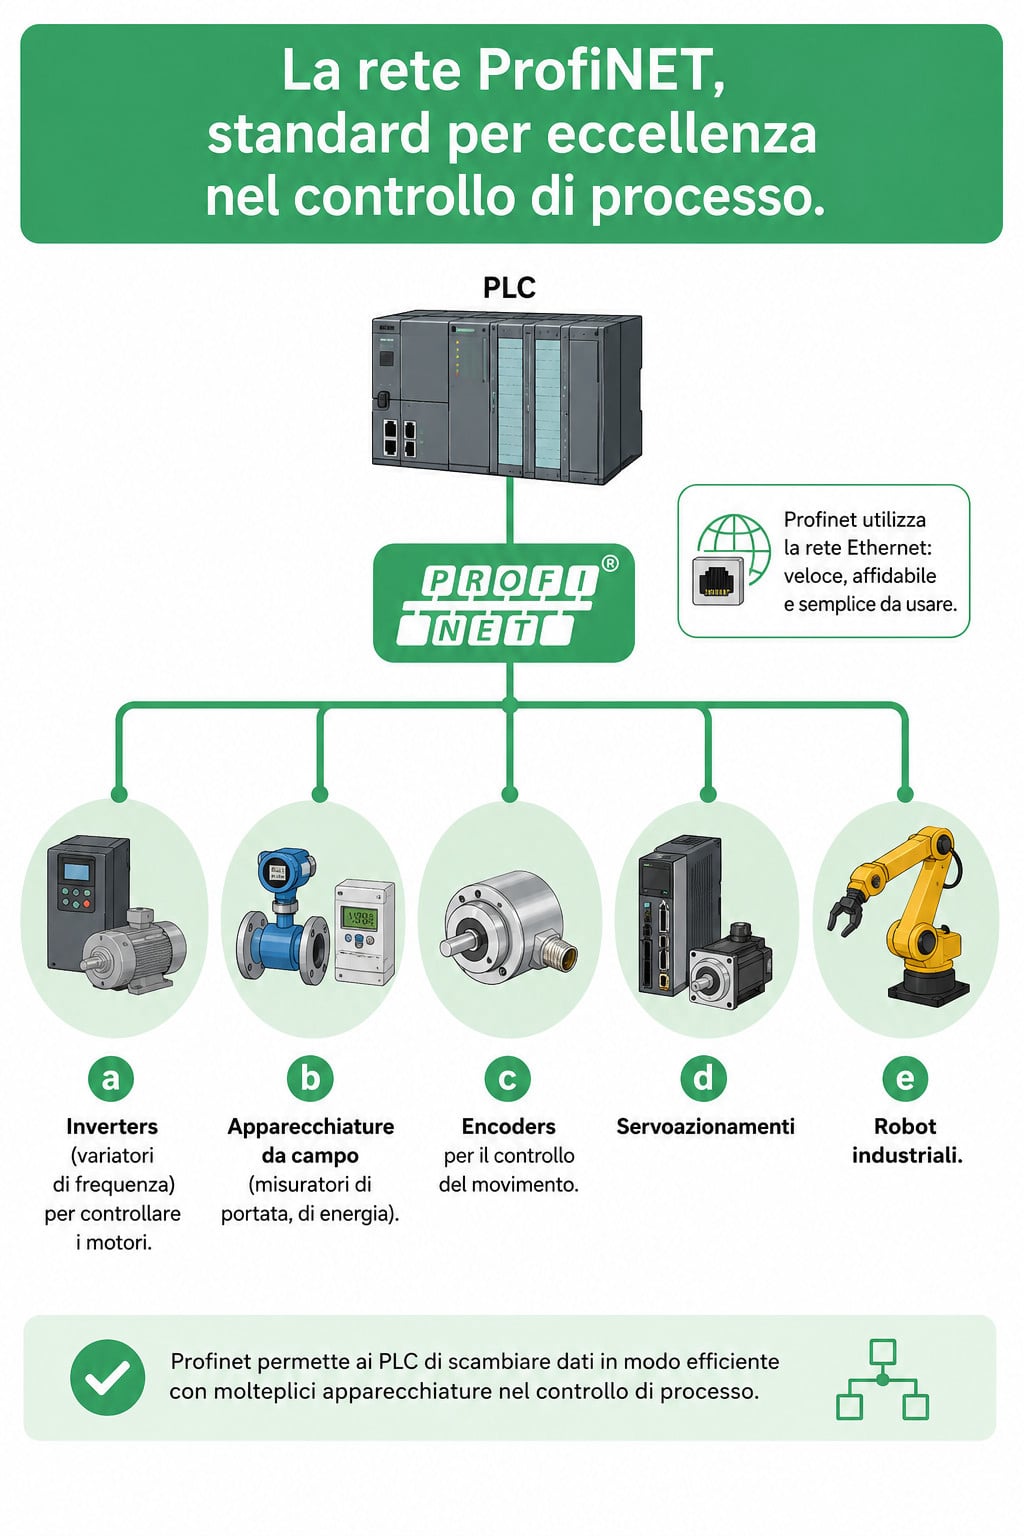
L’utilizzo della rete Profinet con i PLC, permette di scambiare dati comodamente con diversi tipi di apparecchiature, tra queste troviamo:

a) Inverters (variatori di frequenza) per controllare i motori.

b) Apparecchiature da campo (misuratori di portata, di energia).

c) Encoders per il controllo del movimento.

d) Servoazionamenti.

e) Robot industriali.

Oltre a equipaggiare questi apparecchi, la rete ProfiNET è lo standard di fatto anche per moduli di espansione, basi remote, switch gestiti e molto altro.

Una rete PROFINET con un PLC e alcune apparecchiature da campo

1.1. La rete ProfiNET e gli inverters per motori.

Quando non si utilizza un bus di campo, si possono controllare gli inverters per mezzo di interruttori, relè, e potenziometri; l’avvento delle reti industriali come la ProfiNet ci ha permesso di ottimizzare il cablaggio di queste apparecchiature (basta un cavo Ethernet per inviare e ricevere tutti i segnali), e di scambiare moti più dati, in maniera indipendente dalla marca e dal modello dei componenti interfacciate.

Tra gli apparecchi più presenti sulle reti Profinet ci sono i VFD, ovvero i variatori di frequenza per comandare i motori. Attraverso la rete si inviano i comandi per la marcia e si riceve lo stato dell’apparecchiatura, il tutto avviene scambiando ingressi e uscite del PLC, sia di tipo digitale che analogico.

Per scambiare dati con gli inverters, la rete ProfiNET impiega delle parole (words), gestite da quello che si chiama “telegramma”.

1.2. I telegrammi della rete ProfiNET.

Il telegramma ProfiNET è un insieme di words di ingresso e uscita, e può essere un semplice telegramma che scambia poche words (come il telegram 1), oppure telegrammi più complessi che scambiano molte parole.

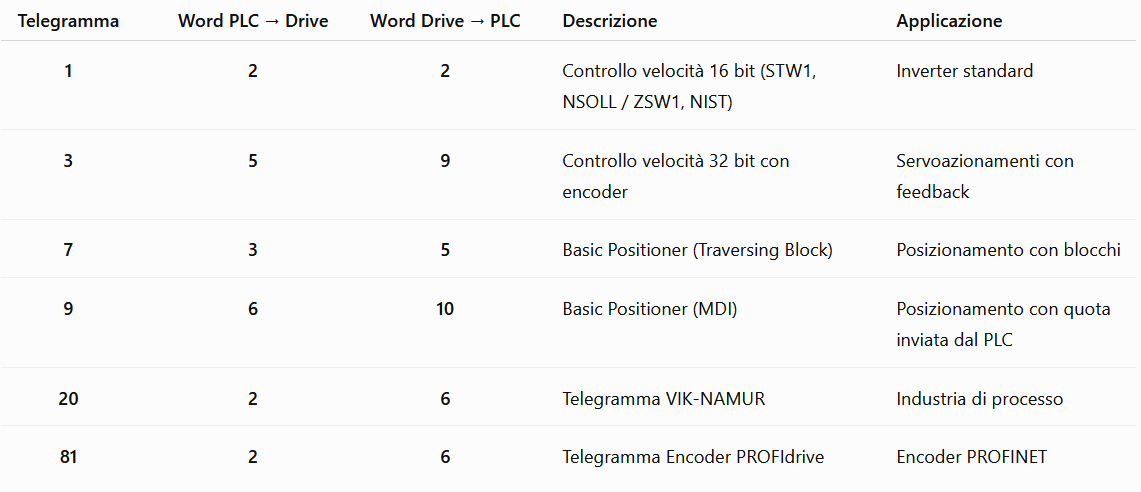
Ecco nella prossima immagine una tabella con i principali tipi di telegramma impiegati oggi.

Tabella telegrammi PROFINET

Come vediamo nella figura sopra, il Telegram 1 è quello più semplice, e tratta solamente 2 words in ingresso e 2 in uscita.

Questo telegramma è il più diffuso quando si tratta di controllare inverters, esso permette di inviare i comandi principali per la marcia alla velocità desiderata, effettuare il reset degli allarmi, oltre che di ricevere la velocità reale del motore, e una serie di bits di stato.

Notiamo che Telegram 3 si utilizza per alcuni servoazionamenti e ha 14 parole in tutto, mentre Telegram 7 ne ha 8, ed è dedicato al posizionamento.

Telegram 9 scambia 12 words, mentre Telegram 20 ne ha 8 come il Telegram 81, quest’ultimo dedicato agli encoders PROFIdrive.

Per quanto riguarda questi dati, ci stiamo riferendo allo standard PROFIdrive, tuttavia alcuni costruttori possono adottare delle piccole differenze nell’utilizzo di questi telegrammi, per cui è sempre bene controllare la documentazione specifica.

1.2.1 PZD (parole di processo) e Telegram 1.

Il Telegram 1 è il telegramma PROFIdrive più utilizzato nelle applicazioni di automazione industriale per il controllo di inverter e azionamenti tramite rete PROFINET.

La struttura di questo telegramma a è semplice ed è composta da:

a) Dal PLC al drive una parola di controllo “STW1”, contenente i comandi di controllo come abilitazione, avvio, arresto e reset dei guasti.

d) Sempre dal PLC al drive Il setpoint di velocità chiamato “NSOLL”.

c) Dal drive al PLC la parola di stato “ZSW1”, che informa sullo stato operativo dell'azionamento.

d) Dal drive al PLC La velocità attuale “NIST”.

Grazie a questa struttura compatta, il Telegram 1 garantisce uno scambio dati rapido ed efficiente, risultando ideale per applicazioni in cui è necessario il solo controllo della velocità senza informazioni aggiuntive di posizione, coppia o diagnostica avanzata.

1.2.2. Mappatura dei bit nelle parole di controllo e stato.

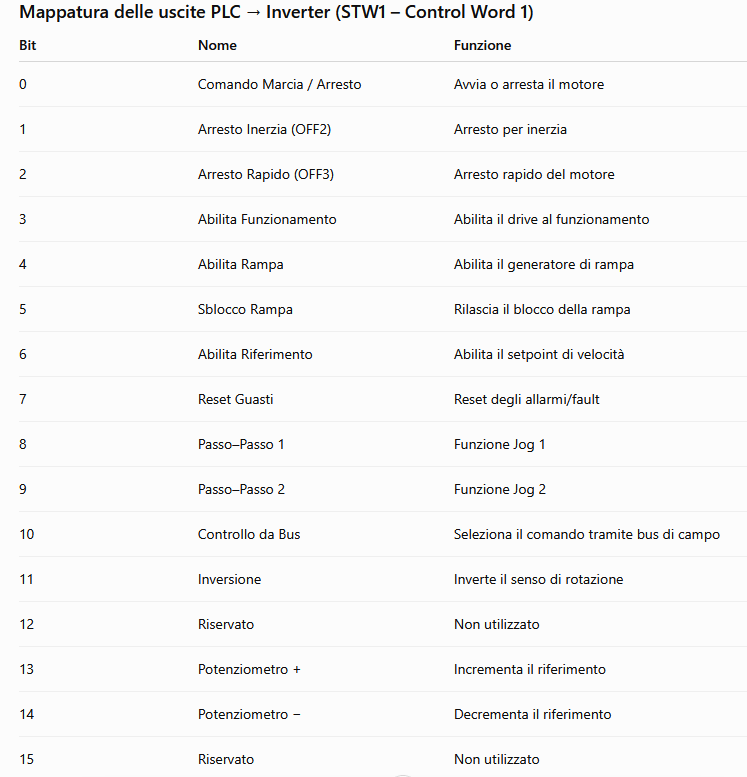
Mentre le parole destinate al setpoint di velocità e alla velocità corrente sono interpretate con valori numerici esadecimali, le parole STW1 e ZSW1 (comando e stato) sono mappate a bit; ecco nella prossima tabella la mappatura di STW1 utilizzata anche dal simulatore disponibile su questa pagina:

Tabella mappatura bits word di comando profinet STW1

Come vediamo nell’immagine sopra, i bit più importanti per il controllo del motore sono:

a) bit 0 per la marcia e l’arresto.

b) bit 1 per arrestare con inerzia (OFF2).

c) bit 2 per l’arresto rapido (OFF3).

d) bit 3 per abilitare il Drive.

e) bit 7 per inviare il comando di reset dei guasti.

La mappatura degli altri bit può variare in base al modello dell’inverter, tuttavia i bits che abbiamo elencati mantengono il loro posto anche con apparecchiature diverse.

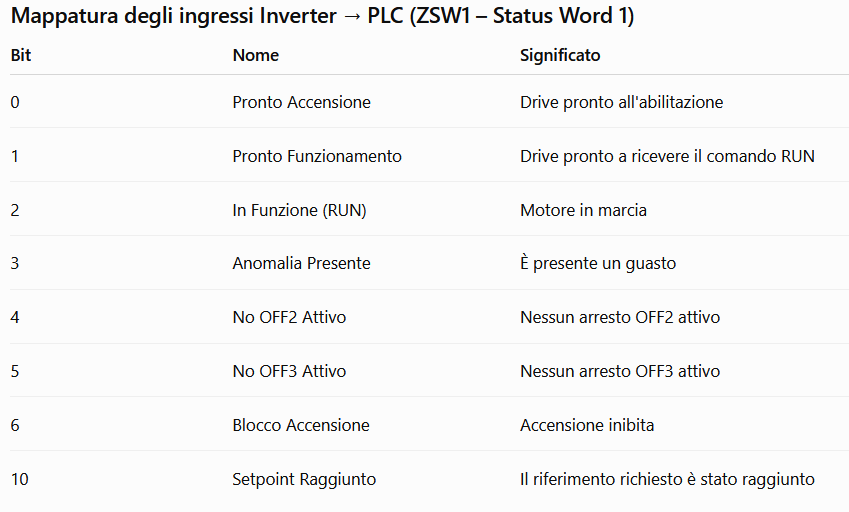
Nella prossima figura vediamo la mappa dei bit in uscita dall’inverter, e che arrivano al PLC attraverso la parola di stato ZSW1:

Mappatura dei bit della status word profinet

Nella parola di stato in ingresso al PLC, i bit più importanti sono:

a) bit 0 che segnala il Drive pronto all’abilitazione.

b) bit 1 che indica che il Drive è pronto a ricevere il comando di marcia.

c) bit 2 che si attiva quando il motore è in marcia.

d) bit 3 che segnala una anomalia.

e) bit 10 che indica che il setpoint di velocità è stato raggiunto (rampa completata).

Il coordinamento dei bits di comando e quelli di stato permettono di utilizzare l’inverter in maniera efficiente.

1.3 Configurazione dell’inverter ProfiNET sulla rete.

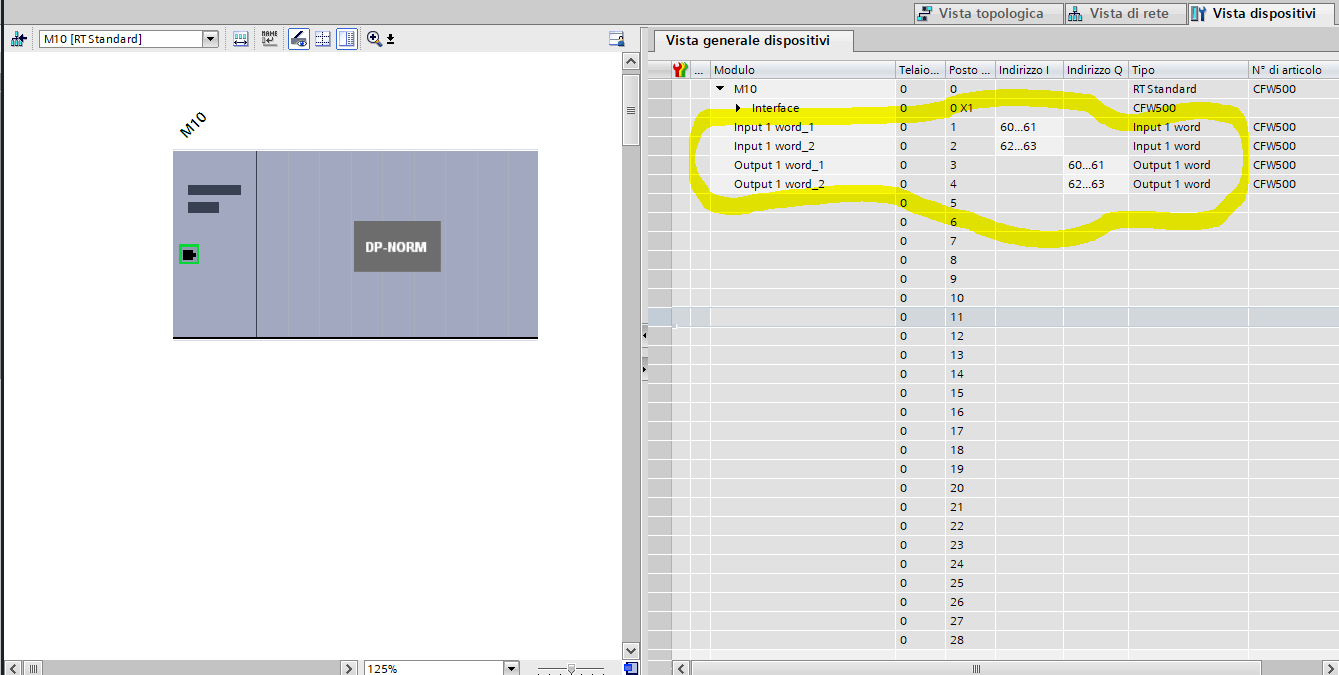
Per poter essere utilizzato su una rete Profinet, l’inverter (o qualsiasi altra apparecchiatura) deve essere aggiunto alla rete, ed è necessario assegnare gli indirizzi di partenza per le parole utilizzate dal telegramma. Ecco nella figura che segue un esempio do configurazione Telegram 1 per un inverter WEG.

Configurazione inverter profinet in TIA Portal Siemens

Nella configurazione presentata sopra, le parole di uscita dal PLC sono la QW60 e la QW62, mentre quelle in ingresso IW60 e IW62; queste parole possono avere lo stesso indirizzo, dato che le aree ingressi e uscite sono comunque aree di memoria separate.

Nell’esempio mostrato abbiamo:

a) STW1 = QW60, NSOLL_A= QW62.

b) ZSW1 = IW60, NIST_A=IW62.

STW1 e ZSW1 saranno interpretate a bit, mentre NSOLL_A e NIST_A sono interpretate come numero, solitamente per esprimere RPM o Hertz.

1.3.1 Utilizzo delle PZD a bit o in esadecimale.

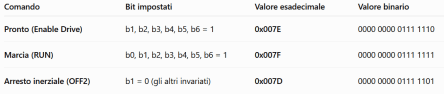
Sebbene le parole di stato e di comando siano mappate a bit, nulla ci vieta di lavorare manipolandole in esadecimale, per fare questo è sufficiente creare una “impronta” dello stato dei bit che dobbiamo leggere o scrivere per ogni situazione.

Per esempio, un comando di marcia può tranquillamente diventare 0x007F, quello di arresto normale 0x007E, e quello di arresto inerziale 0x007D; naturalmente assegniamo questi valori alla parola STW1 con un’istruzione MOV nel plc.

Se invece vogliamo lavorare sui singoli bits, possiamo passare dallo stato di pronto alla marcia modificando il bit 0 della control word, che è proprio quello che porta il valore esadecimale del byte corrispondente nella parola da 7E a 7F.

Ecco nella figura che segue una tabella che rappresenta bene la conversione dei bit in valore esadecimale per la parola di controllo.

Controllo telegramma profinet a parole e a bits

2. Il simulatore ProfiNET.

Per apprendere meglio i concetti esposti possiamo utilizzare il simulatore presente su questa pagina, che permette di controllare un motore impostando i vari bit di controllo, la parola di setpoint velocità, oltre che leggere i bit di stato e la velocità corrente.

Il simulatore ha anche un pulsante per generare un guasto sull’inverter, e sulla schermata sono presenti dei pulsanti per impostare direttamente alcuni preset nella parola di controllo, tra i quali pronto, marcia, arresto inerziale, arresto veloce, reset faults.

Telegram 1 - PROFIdrive

BUS ONLINE (12ms)
Preset Rapidi Sequenza PROFIdrive Comandi rapidi per STW1

PLC Out: STW1 (Word di Comando 1)

Siemens Address: %QW60 (PZD1)

0x047E
Byte Alto (%QB60 - MSB)
HEX: 0x04 0000 0100
Byte Basso (%QB61 - LSB)
HEX: 0x7E 0111 1110
BYTE ALTO MSB (%QB60) - Bit 15..8 Jog / PLC Ctrl
BYTE BASSO LSB (%QB61) - Bit 7..0 Sicurezza / Marcia

PLC Out: NSOLL_A (Riferimento Velocità)

Siemens Address: %QW62 (PZD2) • INT16 (-100% .. +100%)

0x2000
750 RPM
DECIMAL (INT)
8192
HEXADECIMAL
0x2000
NORMALIZATION
0x4000 = 100%
Stato Operativo Inverter
0 RPM
PRONTO ALL'ACCENSIONE (S1)
STOP
SETPOINT 750 RPM ~1.0s
ATTUALE 0 RPM 0.0s
Rampa: --

Inverter In: ZSW1 (Word Stato)

Siemens Address: %IW60 (PZD1)

0x0231

Inverter In: NIST_A (Velocità Attuale)

Siemens Address: %IW62 (PZD2) • INT16 (-100% .. +100%)

0x0000
RPM
0 RPM
Percentuale
+0.0 %

Copyright(C) automazione-plc.it
Luciano Guida
P.IVA: 11676200964
REA: MI-2791053
PEC: luciano.guida@postecertifica.it

Sito di informazione e didattica sull'automazione industriale, il mondo dei PLC e dei sistemi di supervisione.
Programmazione PLC.
Programmazione SCADA e HMI.
Apparecchiature e hardware industriale.
Strumentazione da campo.
Policy sulla Privacy e utilizzo dei Cookies
- Modifica le preferenze sui Cookies -
- Termini e condizioni -